openPR bei Google bevorzugen.
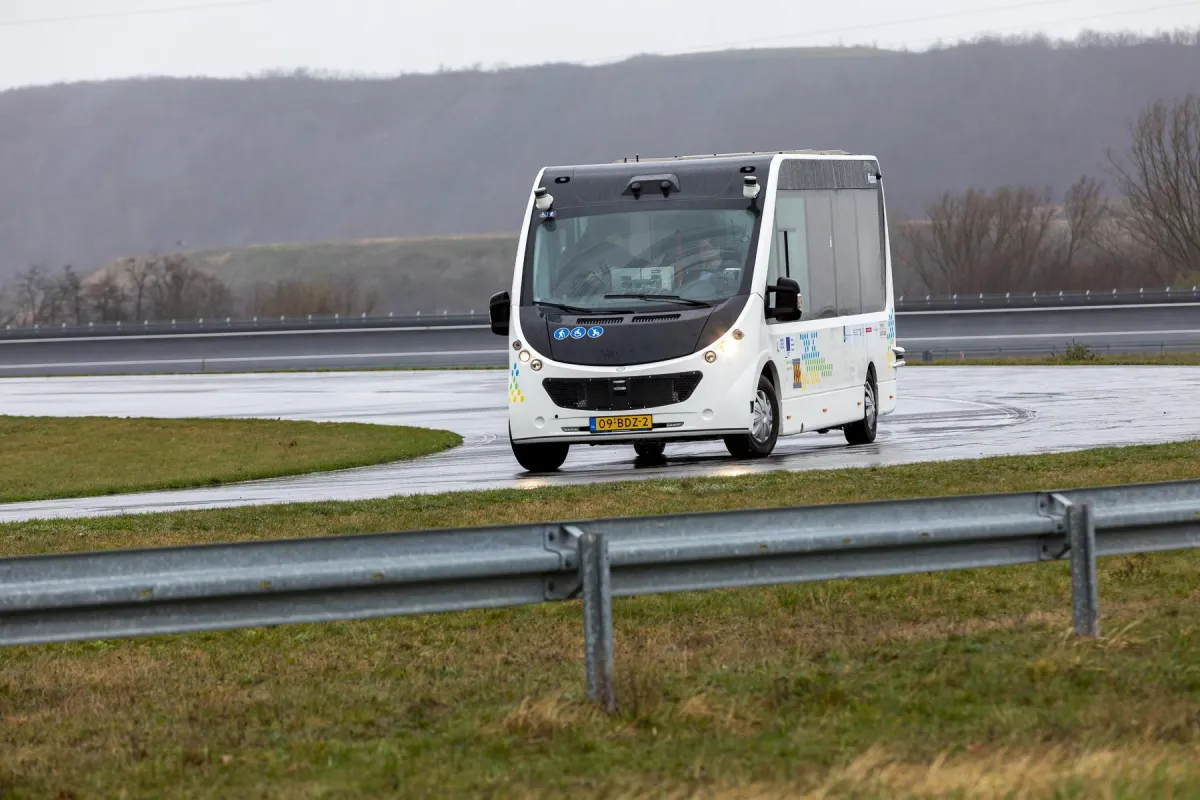
(openPR) Aldenhoven (D) / Arnheim (NL), 18. März 2020 – Die Test- und Demofahrten des vom Projekt Interregional Automated Transport (I-AT) entwickelten autonomen „Mission-Busses“ vergangene Woche in Aldenhoven sind erfolgreich verlaufen. Auf dem Testing Center der Universität Aachen erprobte die niederländisch-deutsche Forschungsgruppe ihren selbstfahrenden Elektro-Shuttle und präsentierte ihn der Presse sowie interessierten Unternehmen, Bildungs- und Forschungseinrichtungen, ÖPNV-Verantwortlichen und Regierungseinrichtungen. Während der Probefahrten in dem Dual Mode-Bus bekamen die Fahrgäste simulierte Interventionen wie die Fahrerübernahme hautnah zu spüren. Nach anfänglichen Problemen mit den verbauten Kamerasensoren aufgrund von starkem Wind und Regen fuhr der Bus den programmierten Kurs fehlerfrei. Ziel des im Sommer auslaufenden I-AT-Projekts ist es, die Entwicklung im Bereich des autonomen Fahrens zu fördern und für die Mobilitäts- und Logistikbranche nutzbar zu machen.
„Durch die Regentropfen auf den Außenkameras konnte der ‚Mission-Bus‘ die Straßenmarkierung anfangs nicht richtig erkennen und kam minimal von der Strecke ab. Nach gründlichem Säubern der Sensoren war er aber wieder auf Kurs und funktionierte fortan einwandfrei“, sagt Herma Harmelink, Leiterin des Projekts Interregional Automated Transport. Mit Geschwindigkeiten von 30 bis 35 Stundenkilometern beförderte der selbstfahrende E-Pendelbus seine Passagiere sicher auf der 800 Meter langen Teststrecke, hielt automatisch an aufgebauten Bushaltestellen und stoppte eigenständig vor einem sich in der Mitte der Fahrspur befindenden Auto. Darüber hinaus wurde den Fahrgästen der sogenannte „Driver-Take over“ demonstriert. Dabei übernimmt der Fahrer die Kontrolle über den Bus, nachdem zu einem unerwarteten Zeitpunkt eine künstliche Fehlermeldung erzeugt wurde und das Fahrzeug droht, von der Fahrbahn abzukommen. Auf einem Bildschirm konnten die Insassen Bilder der Außenkameras und des Lidars verfolgen, mit Hilfe derer der Bus sich orientiert. Zusätzlich zu den Testfahrten präsentierten die Partner des I-AT-Projekts weitere Aspekte des Arbeitspakets. So stellte unter anderem die TU Delft Ergebnisse über die Akzeptanz autonomer Fahrzeuge durch die Fahrgäste vor.
Gebaut wurde der Bus von Urban Mobility Systems BV. Für das autonome Fahren wurde er mit Sensorsystemen und Computertechnik der Firma Jonker Makis Robotics ausgestattet. Er verfügt über ein GNSS-System für die Positionierung mittels fortschrittlicher Satellitenabfragen in Kombination mit der Berechnung von Radumdrehungen sowie von Lenkwinkel und einem Beschleunigungsmesser. Auch Kameras, mit denen der Bus den Straßenlinien folgen kann, kommen zum Einsatz. Lidar- und Radarsysteme erkennen Objekte in der Umgebung des Busses und lassen ihn entsprechend reagieren.
Das Grundgestell bildet das Chassis eines Fiat Ducato mit leichter Karosserie aus Polyester-Sandwich-Paneelen als Aufbau. Angetrieben wird der Bus über einen akkubasierten Elektromotor. Als Dual Mode-Fahrzeug kann er sowohl autonom auf festen, vordefinierten Strecken fahren als auch auf öffentlichen Straßen von einem Fahrer gesteuert werden. Die Zweifachsteuerung entspricht der Vorschrift, dass in autonomen Fahrzeugen vorerst ein Fahrer anwesend sein muss, der im Notfall eingreifen kann. Sitzplätze für Fahrgäste sind insgesamt zwölf in dem Shuttle vorhanden.
Der „Mission-Bus“ ist der Nachfolger der WEpods, zweier selbstfahrender Shuttles, die in den vergangenen Jahren im Auftrag des I-AT-Projekts in mehreren Pilotstudien getestet wurden. Die Demonstration des Busses war eine der letzten Phasen des Projekts, das noch vor dem Sommer abgeschlossen sein wird. Danach werden die Technologie und das angesammelte Wissen über autonomes Fahren interessierten nicht-kommerziellen Unternehmen und Organisationen zur Verfügung gestellt. Einer der WEpods wurde bereits an das Technova College in Ede, Niederlande, überführt, das den Shuttle für die Ausbildung in der Autotechnik nutzt. Der zweite Shuttle wird wahrscheinlich einem ähnlichen Zweck in Nordrhein-Westfalen zugutekommen. Der „Mission-Bus“ wird auch nach dem I-AT-Projekt noch einige Zeit für Demonstrationszwecke zur Verfügung stehen. Für voraussichtlich den 4. Juni plant die Forschungsgruppe eine Abschlusskonferenz in Arnheim, um alle Ergebnisse und Erkenntnisse der unterschiedlichen Arbeitspakete aus den vergangenen drei Jahren zu diskutieren.
Weitere Informationen über das I-AT-Projekt finden Sie unter: www.i-at.nl